


Szia! Nagy pontosságú golyóscsavaros lineáris pozicionálók szállítójaként az utóbbi időben rengeteg kérdést kapok azzal kapcsolatban, hogyan szabályozható ezeknek a csodálatos eszközöknek a gyorsulása. Úgyhogy úgy gondoltam, összeállítom ezt a blogot, hogy megosszam néhány meglátást és tippet.

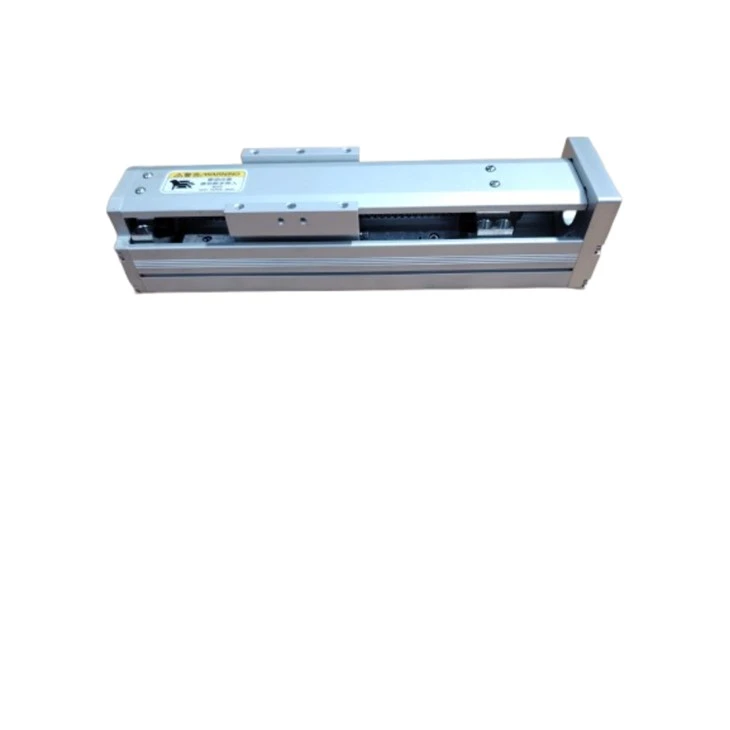
Először is beszéljünk arról, hogy miért olyan fontos a nagy pontosságú golyóscsavaros lineáris pozicionáló gyorsulásának szabályozása. Számos alkalmazásban, például a félvezetőgyártásban, az orvosi berendezésekben és a precíziós megmunkálásban, a gyorsulás pontos szabályozása kulcsfontosságú. Befolyásolhatja a pozicionálás pontosságát, az alkatrészek kopását, sőt a rendszer általános hatékonyságát is.
A gyorsulás szabályozásának egyik kulcstényezője a terhelési jellemzők megértése. A golyósorsos lineáris pozicionáló terhelése az alkalmazástól függően nagymértékben változhat. Például, ha aBal oldali karima - Rögzített golyóscsavar lineáris vezetősínegy nagy igénybevételű megmunkálási műveletben a terhelés sokkal nagyobb lesz, mint egy könnyű laboratóriumi környezetben. Ismernie kell a terhelés tömegét, a súrlódási tényezőt és a rá ható külső erőket.
Miután jól megértette a terhelést, elkezdheti megvizsgálni a motort és a hajtásrendszert. A motor a lineáris pozicionáló szíve, és teljesítménye közvetlenül befolyásolja a gyorsulást. A nagy nyomatékú motor képes biztosítani a terhelés gyors felgyorsításához szükséges teljesítményt, de ehhez megfelelő meghajtással is párosítani kell. A hajtás felelős a motorhoz táplált áram és feszültség szabályozásáért, ami viszont szabályozza a motor fordulatszámát és nyomatékát.
Többféle meghajtó létezik, például szervo meghajtók és léptető meghajtók. A szervohajtások általában pontosabbak, és jobb gyorsulásszabályozást biztosítanak. Az érzékelők visszacsatolása segítségével valós időben állítják be a motor teljesítményét, biztosítva, hogy a pozicionáló szükség szerint gyorsuljon és lassuljon. A léptetős hajtások ezzel szemben egyszerűbbek és költséghatékonyabbak, de előfordulhat, hogy nem nyújtanak ugyanolyan pontosságot a gyorsulás szabályozásában.
Egy másik fontos szempont a vezérlési algoritmus. A vezérlő algoritmus olyan, mint a rendszer agya, és megmondja a hajtásnak, hogyan állítsa be a motor teljesítményét a kívánt gyorsulás és a pozicionáló aktuális állapota alapján. Különböző típusú szabályozási algoritmusok léteznek, mint például az arányos - integrál - derivált (PID) szabályozás. A PID szabályozás egy széles körben használt algoritmus, amely a kívánt pozíció és a tényleges pozíció közötti hiba alapján tudja beállítani a motor teljesítményét. A PID paraméterek hangolásával optimalizálhatja a gyorsulásszabályozást.
Most pedig beszéljünk néhány gyakorlati tippről a gyorsulás szabályozására. Először is kezdje lassú gyorsítással. Ez segíthet csökkenteni az alkatrészeket érő feszültséget és megelőzni a túllövést. Fokozatosan növelheti a gyorsulást, ahogy a rendszer stabilizálódik. Másodszor, használjon sima gyorsulási profilokat. A gyorsulás hirtelen megnövekedése helyett a sima felfutás segíthet a pozicionáló általános teljesítményének javításában.
Ezenkívül gondoskodjon a rendszer megfelelő karbantartásáról. A súrlódás csökkentése érdekében rendszeresen kenje meg a golyóscsavart és a vezetősíneket. Ellenőrizze az alkatrészek beállítását, hogy a pozícionáló simán mozogjon. Bármilyen eltolás vagy túlzott súrlódás hatással lehet a gyorsulásszabályozásra.
Ha az alkalmazásához megfelelő nagy pontosságú golyóscsavaros lineáris pozicionálót kell kiválasztani, széles termékskálát kínálunk. Például a miénkNagy pontosságú golyóscsavar pozícionáló szakaszolyan alkalmazásokhoz készült, amelyek nagy pontosságot és stabilitást igényelnek. Kiváló minőségű golyóscsavarral és precíziósan megmunkált vezetősínnel rendelkezik, mely kiváló gyorsulásszabályozást tud biztosítani.
Ha poros környezetben dolgozik, a miPorálló golyóscsavaros modulnagyszerű választás. Speciális porálló kialakítással rendelkezik, amely megvédi a golyóscsavart és a vezetősíneket a portól és a törmeléktől, megbízható működést és jó gyorsulásszabályozást biztosítva.
Összefoglalva, egy nagy pontosságú golyósorsos lineáris pozicionáló gyorsulásának szabályozásához a terhelés, a motor és a hajtásrendszer, valamint a vezérlési algoritmus jó megértése szükséges. A tippek követésével és a megfelelő termékek használatával precíz és hatékony gyorsulásszabályozást érhet el.
Ha felkeltette érdeklődését nagy pontosságú golyóscsavaros lineáris pozicionálóink, vagy bármilyen kérdése van a gyorsulásszabályozással kapcsolatban, ne habozzon kapcsolatba lépni velünk beszerzési megbeszélés céljából. Azért vagyunk itt, hogy segítsünk megtalálni a legjobb megoldást az Ön igényeinek.
Hivatkozások
- "Motion Control Handbook", Peter Nachtwey
- "Szervomotorok és ipari vezérléselmélet", CH Houpis és GF Lamont


